Un fabricante colombiano de maquinaria pesada contactó a UMW para explorar una solución de soldadura automatizada para componentes estructurales de excavadoras. El cliente necesitaba soldar piezas de acero de gran tamaño con múltiples cordones de soldadura y posiciones complejas. A medida que aumentaban los requisitos de producción, la soldadura manual dificultaba el mantenimiento de una calidad de soldadura uniforme y una alta eficiencia productiva.
Tras analizar la estructura de la pieza y los requisitos de soldadura, UMW desarrolló una solución de soldadura robótica personalizada para ayudar al cliente a lograr un proceso de soldadura más estable y estandarizado.
Antecedentes del cliente y del sector
El cliente es un fabricante colombiano que abastece a la industria de maquinaria de construcción, y los componentes estructurales para excavadoras constituyen una parte importante de su producción.
Los componentes de las excavadoras suelen incluir grandes estructuras de acero, múltiples uniones soldadas y exigentes requisitos de capacidad de carga. La calidad de la soldadura influye directamente en la resistencia y fiabilidad de la estructura final.
Para el cliente, el objetivo principal no era simplemente sustituir la soldadura manual, sino establecer un proceso de soldadura que pudiera proporcionar una mayor uniformidad durante la producción repetida.
Requisitos de la pieza de trabajo y de soldadura
El proyecto se centró en los componentes estructurales de las excavadoras fabricados con acero estructural.
Estas piezas presentan dimensiones relativamente grandes y contienen múltiples cordones de soldadura distribuidos en diferentes superficies y ángulos. Algunas trayectorias de soldadura son largas, mientras que otras requieren que la antorcha de soldadura opere alrededor de elementos estructurales complejos.
Por lo tanto, el cliente requería una solución capaz de proporcionar:
- Soldadura estable a lo largo de cordones largos
- Formación de soldadura uniforme
- Manejo flexible de diferentes posiciones de soldadura
- Trayectorias de soldadura repetibles
- Soldadura fiable para piezas estructurales de alta resistencia.
- Menor dependencia de la operación manual.
En el caso de los componentes de las excavadoras, mantener parámetros de soldadura y un movimiento de la antorcha estables es especialmente importante, ya que las piezas terminadas deben soportar cargas mecánicas continuas durante el funcionamiento.
Desafíos de la soldadura manual
Antes de plantearse la automatización, el cliente dependía principalmente de la soldadura manual para estos componentes estructurales.
Sin embargo, a medida que aumentaban las necesidades de producción, se hicieron cada vez más evidentes varios desafíos.
Calidad de soldadura inconsistente
Los resultados de la soldadura manual pueden variar según la experiencia del operario, la posición de trabajo y las condiciones de soldadura. Mantener la misma velocidad de avance y el mismo ángulo de la antorcha a lo largo de cordones de soldadura extensos puede resultar difícil.
Alta intensidad laboral
Los componentes de las excavadoras son relativamente grandes y a menudo requieren largos periodos de soldadura continua. Esto aumenta la carga de trabajo del operario, especialmente al soldar en posiciones difíciles.
Puestos de soldadura complejos
Las distintas costuras de soldadura se ubican en diferentes ángulos y alturas. Los operarios deben reposicionarse o ajustar la pieza de trabajo repetidamente, lo que puede afectar tanto la eficiencia como la uniformidad de la soldadura.
Estandarización de producción limitada
En la producción repetitiva, depender en gran medida del trabajo manual dificulta mantener el mismo proceso de soldadura de una pieza a otra.
Por lo tanto, el cliente comenzó a buscar un sistema automatizado que pudiera proporcionar un rendimiento de soldadura más repetible.
Sistema de soldadura robótica coordinada multieje tipo voladizo
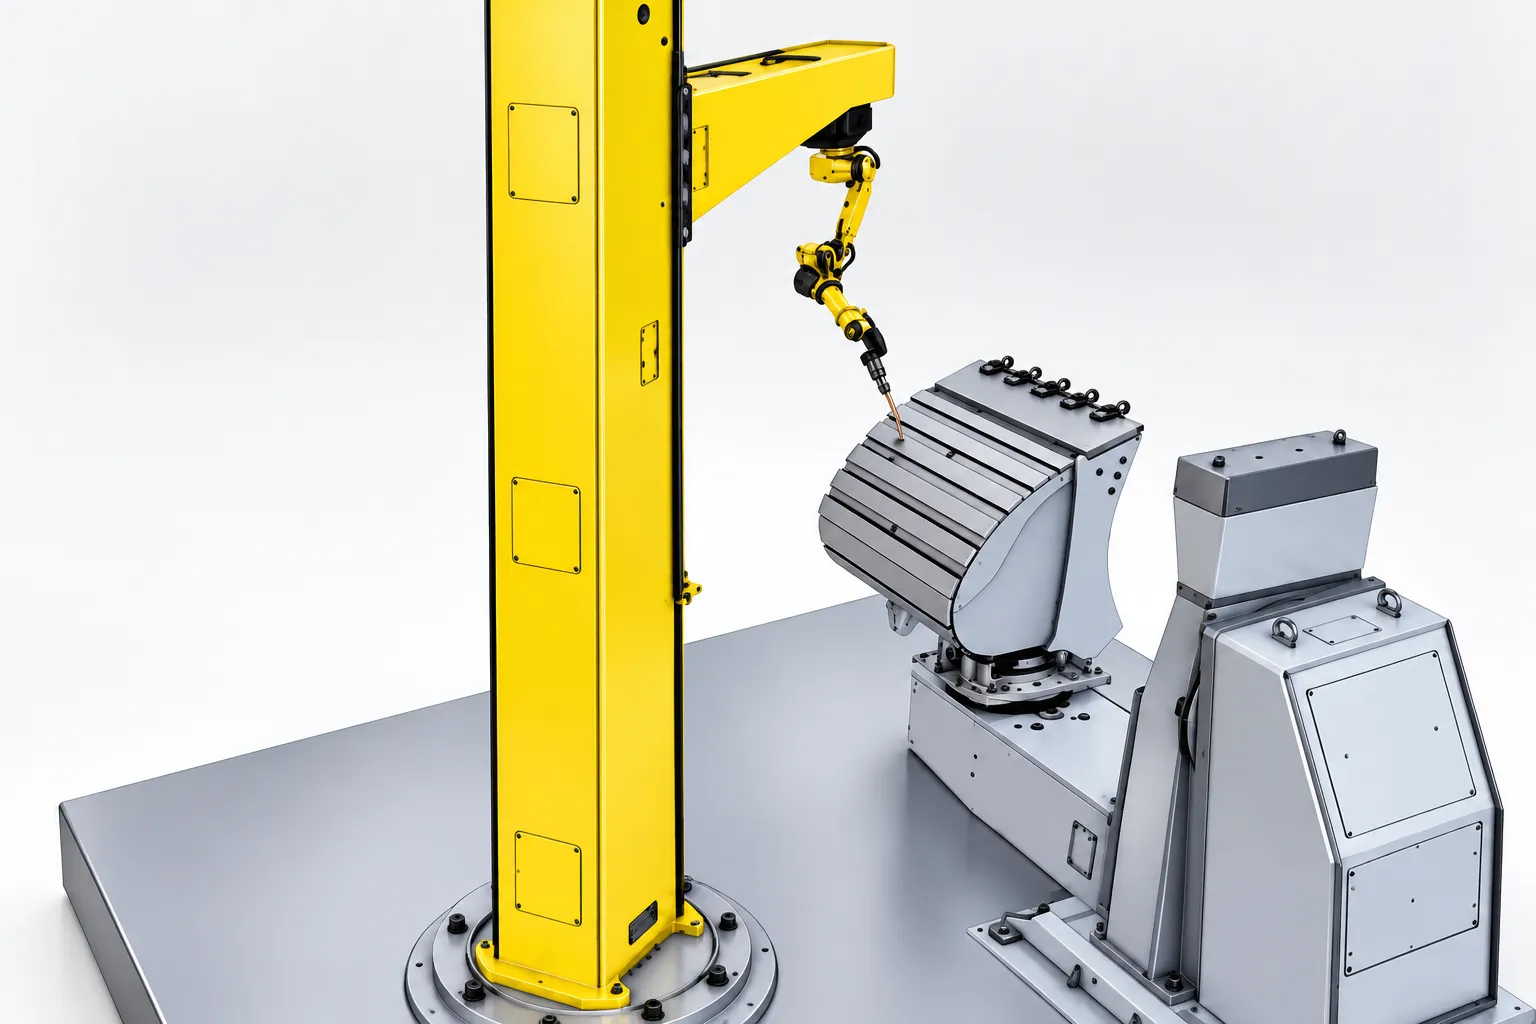
Solución de soldadura coordinada multieje tipo voladizo UMW
En función del tamaño, la estructura y la distribución de las soldaduras de los componentes de la excavadora, UMW recomendó un sistema de soldadura robótica coordinada multieje de tipo voladizo para el cliente colombiano.
A diferencia de una configuración de soldadura robótica fija convencional, este sistema combina una estructura de movimiento en voladizo con un mecanismo de soldadura multieje y un posicionador de piezas. Múltiples ejes operan de forma coordinada, lo que permite que la antorcha de soldadura y la pieza cambien de posición continuamente según la trayectoria de soldadura programada.
Esta configuración proporciona un mayor rango de trabajo y una mayor flexibilidad para soldar componentes estructurales grandes y complejos de excavadoras.
Amplio rango de trabajo
La estructura de columna vertical y voladizo amplía la zona de soldadura efectiva, lo que hace que el sistema sea adecuado para componentes estructurales relativamente grandes.
El cabezal de soldadura puede desplazarse a diferentes posiciones alrededor de la pieza de trabajo sin necesidad de reposicionarlo manualmente con frecuencia.
Movimiento coordinado multieje
El mecanismo de soldadura funciona conjuntamente con el posicionador mediante un control coordinado multieje.
Durante la soldadura, el sistema puede ajustar simultáneamente la posición de la antorcha, el ángulo de soldadura y la orientación de la pieza de trabajo, lo que ayuda a mantener una postura de soldadura adecuada a lo largo de uniones complejas.
Posicionamiento automático de piezas
El posicionador integrado gira e inclina la pieza de trabajo según la secuencia de soldadura programada.
Esto permite que las soldaduras situadas en diferentes lados del componente de la excavadora se coloquen en posiciones de soldadura más adecuadas, lo que reduce la manipulación manual durante el proceso.
Trayectorias de soldadura programables
Los ingenieros de UMW programan la trayectoria de soldadura de acuerdo con la geometría real y las ubicaciones de soldadura de la pieza de trabajo del cliente.
Una vez establecido el programa de soldadura, este puede reutilizarse para la producción repetida del mismo componente, mejorando así la consistencia del proceso.
Parámetros de soldadura estables
El sistema automatizado mantiene controlada la velocidad de soldadura, el movimiento de la antorcha y los parámetros de soldadura a lo largo de todo el recorrido programado, lo que ayuda a reducir las variaciones causadas por la operación manual.
Prueba y proceso de soldadura
1. Análisis de la pieza de trabajo
Los ingenieros de UMW analizaron las dimensiones de los componentes de la excavadora, la ubicación de las soldaduras, los ángulos de soldadura y el rango de movimiento requerido.
2. Sujeción de la pieza de trabajo
El componente se montó de forma segura en el posicionador para garantizar una posición estable durante todo el proceso de soldadura.
3. Programación de trayectorias multieje
La trayectoria de soldadura se programó en función de la geometría real de la soldadura. El movimiento del voladizo, el mecanismo de soldadura y el posicionador se coordinaron dentro de la misma secuencia de soldadura.
4. Configuración de parámetros de soldadura
Se configuraron los parámetros de soldadura adecuados en función del material de la pieza, el tipo de unión y los requisitos de soldadura.
5. Soldadura automática coordinada
Durante el funcionamiento, la antorcha de soldadura y el posicionador se movían conjuntamente siguiendo la trayectoria programada, lo que permitía al sistema ajustar continuamente la posición y el ángulo de soldadura.
6. Inspección de soldadura
Tras la soldadura, se comprobó la continuidad, la formación de la soldadura y la uniformidad general de las uniones terminadas.
Resultados de la soldadura
El proceso de soldadura robótica produjo cordones de soldadura uniformes a lo largo de las trayectorias de soldadura programadas.
En comparación con el funcionamiento manual, el control robótico proporciona un movimiento de la antorcha y una velocidad de soldadura más estables, lo que ayuda a reducir las variaciones entre las diferentes soldaduras.
Para la producción repetida de componentes de excavadoras, el cliente también puede reutilizar los programas de soldadura ya establecidos en lugar de configurar el proceso de soldadura desde cero para cada pieza.
La solución ofrece varias ventajas prácticas:
- Formación de soldadura más uniforme
- Soldadura estable a lo largo de cordones largos
- Variación reducida causada por la operación manual
- Menor carga de trabajo del operario durante la soldadura repetitiva
- Programas de soldadura repetibles para la producción en serie.
- Procesos de producción más estandarizados
Lo más importante es que el sistema proporciona al cliente una base para expandir gradualmente la automatización dentro de su proceso de producción de maquinaria de construcción.
Construyendo un proceso de soldadura más estandarizado
Para los fabricantes de maquinaria pesada, la soldadura robótica no se trata solo de aumentar la velocidad de soldadura.
Los componentes estructurales de gran tamaño, como los que se utilizan en las excavadoras, requieren una calidad de soldadura estable, procesos repetibles y una automatización flexible capaz de adaptarse a diferentes geometrías de las piezas.
Mediante la introducción de una solución de soldadura robótica personalizada, el cliente colombiano puede reducir su dependencia de la soldadura manual repetitiva, al tiempo que establece un proceso de producción más consistente y escalable.
UMW ofrece soluciones de soldadura robótica personalizadas basadas en las dimensiones reales de la pieza de trabajo, los materiales, los tipos de soldadura, los volúmenes de producción y la distribución de la fábrica.
Si está considerando la automatización de componentes de excavadoras, maquinaria de construcción, acero estructural u otras piezas soldadas de gran tamaño, UMW puede desarrollar una solución de soldadura robótica adaptada a sus requisitos de producción específicos.